 化学プラント大全
熱Ⅳの自動制御のうち、制御対象の特性と調整、制御の方式の論点を、表と例題で並べました。扱うのは、時定数とむだ時間、安定判別、PID定数の調整、カスケード・比率・フィードフォワード、調節計と操作端です。
同じ分野の記事:フィードバック制御とPID(オンオフ・比例・積分・微分)
制御対象の特性(むだ時間・一次遅れ) ── むだ時間が大きい対象ほど制御が難しい
| 要素(例) | 伝達関数・式 | ステップ入力への応答 |
|---|---|---|
| 比例要素(抵抗に流す電流と電圧) | 出力が入力に比例 | すぐに比例した値になる |
| 積分要素(タンクの液位、断面積 A) | h=(1/A)∫Q dt | 一定の速さで上がり続け、落ち着かない |
| 1次遅れ要素(温水加熱タンク、CR 回路) | k/(1+Ts) | 初めは積分要素、最後は比例要素のように一定値へ。t=T で最終値の 63.2% |
| むだ時間要素(配管・コンベアの輸送) | k·e−Ls | L だけ遅れて同じ形で出る(微分方程式では表せない) |
| むだ時間+1次遅れ(実際のプロセスの近似) | k·e−Ls/(1+Ts) | L 待ってから1次遅れで立ち上がる |
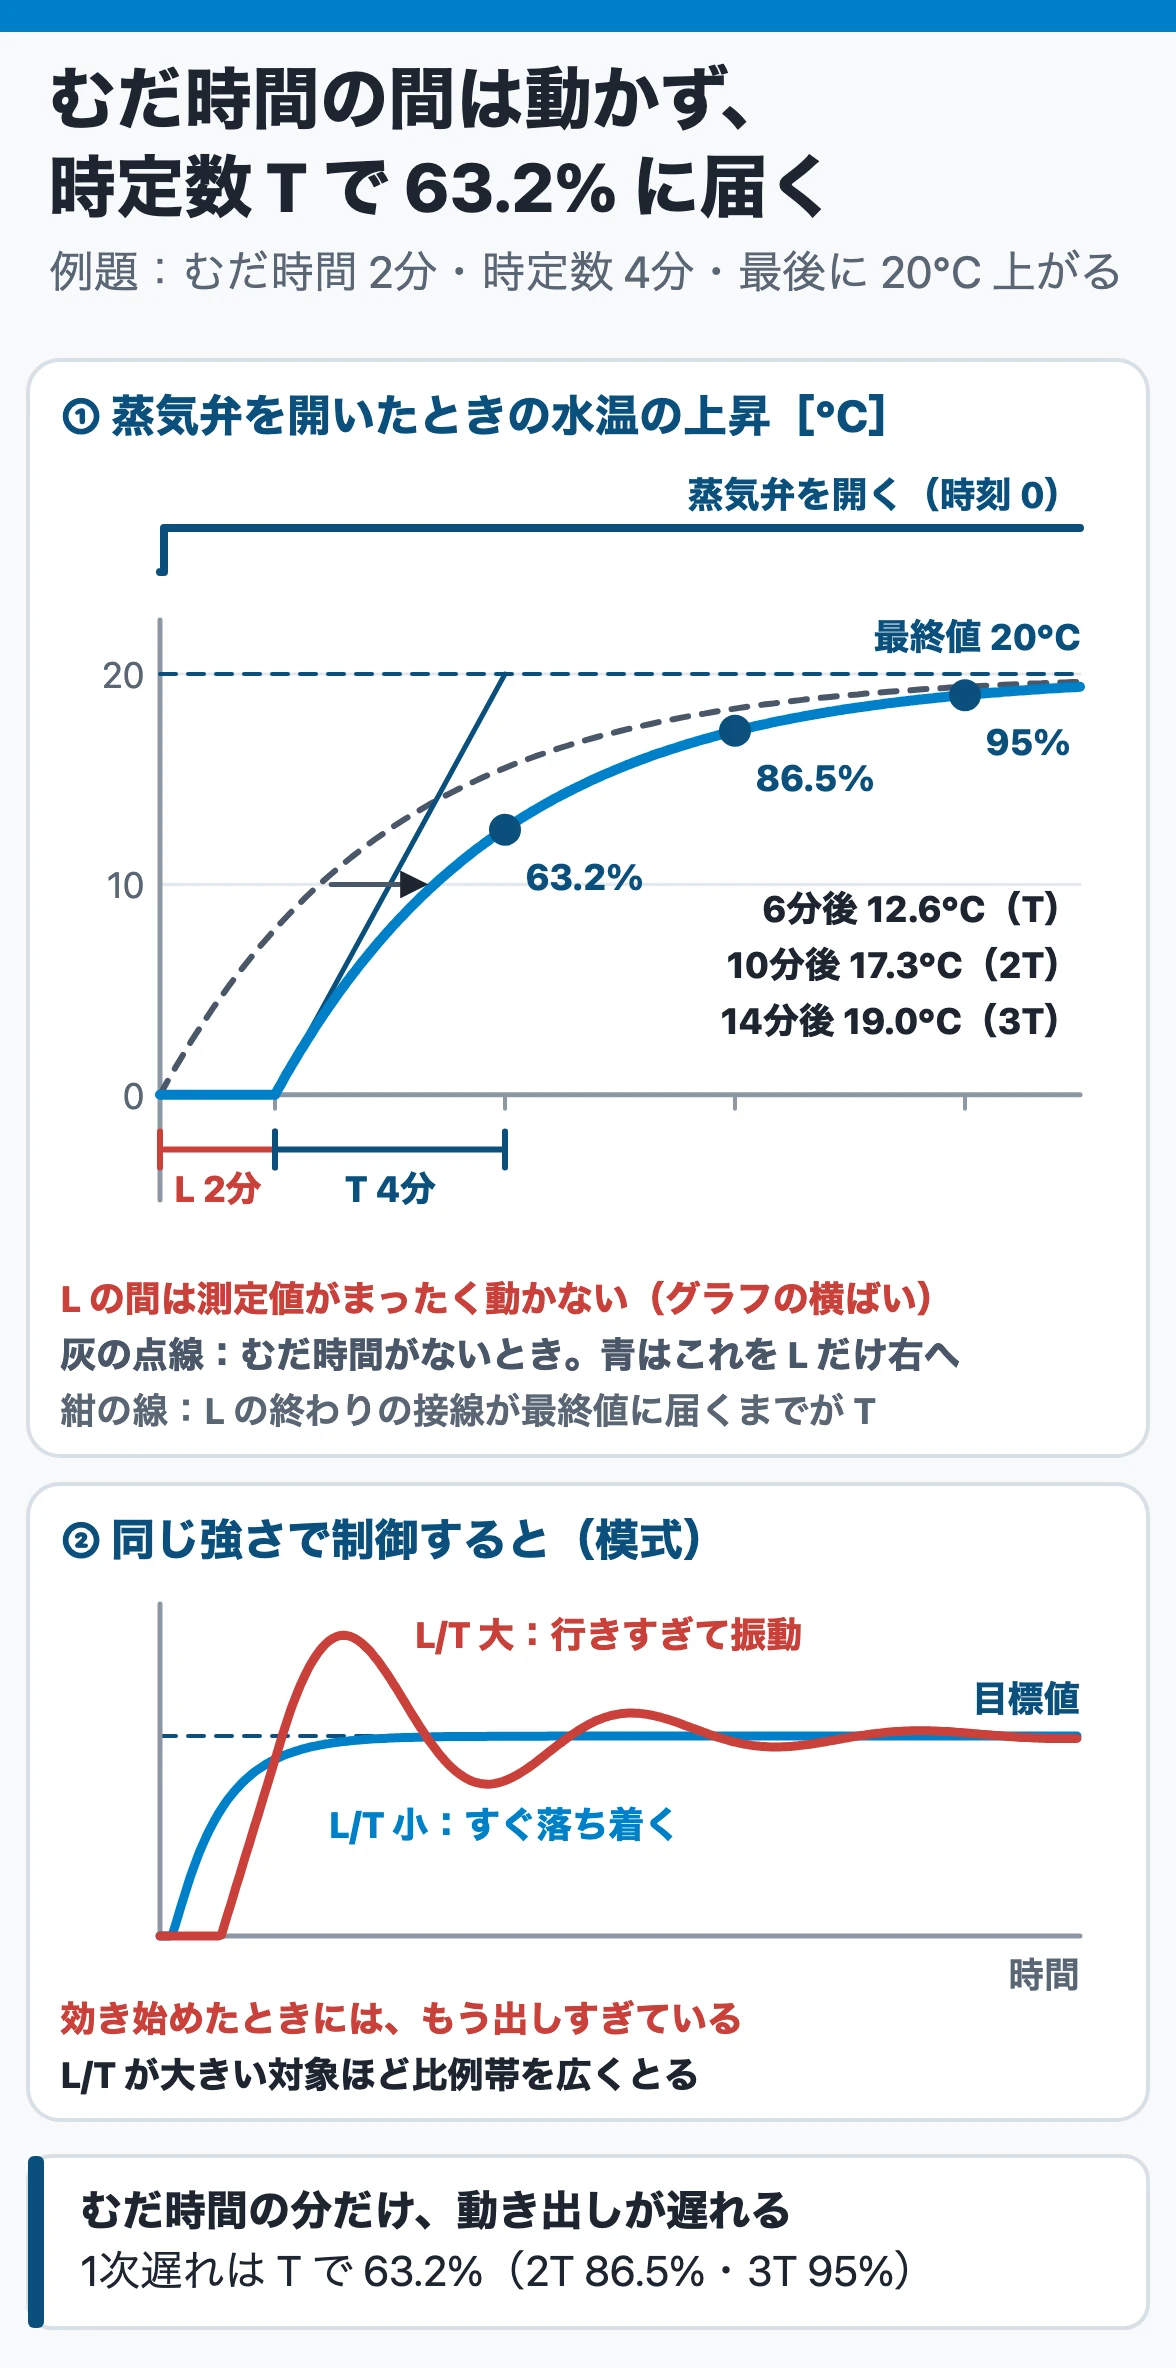
なぜ:むだ時間の間は、何をしても測定値が動きません。調節計は偏差を見て出力を出し続け、効き始めたときには出しすぎています。時定数に対するむだ時間の割合(L/T)が大きいほど、強く操作すると行きすぎて振動しやすくなります。そのため比例帯を広くとる必要があります。
| 問われる形 | 正誤 | ポイント |
|---|---|---|
| 1次遅れ要素にステップ入力を加えると、初めは積分要素、時間がたつと比例要素のようにふるまう | ○ | 持ち出す熱が増えて釣り合い、一定になる |
| 時定数 T の1次遅れ要素は、t=T で最終値の約 50% に達する | × | 約 63.2%(2T で 86.5%) |
| 時定数 3分の1次遅れ要素では、ステップ入力から 9分後に最終値の約 95% に達する | ○ | 1−e−3=0.95 |
| むだ時間 L だけの要素の伝達関数は k/(1+Ls) | × | k·e−Ls。k/(1+Ts) は1次遅れ |
| 1次遅れが直列に並んだ対象を1次遅れ+むだ時間で近似すると、むだ時間は元のむだ時間の和より小さくなる | × | 見かけのむだ時間が加わり、和より大きい |
例題
むだ時間 2分・時定数 4分の対象で、蒸気弁を開いた結果、水温が最後に 20℃ 上がるとします。弁を開いてから 6分後・10分後・14分後の上昇を求めます。
①むだ時間の 2分間は変わらない。その後は Δθ=20{1−e−(t−2)/4}。
②6分後(むだ時間を引いて T):20×0.632=12.6℃。
③10分後(2T):20×0.865=17.3℃。
④14分後(3T):20×0.950=19.0℃。
⑤確かめる:むだ時間を引いた時間が T の何倍かで、63%・86%・95% と読む。むだ時間の分だけ、測定値の動き出しが遅れる。
- 時定数は、時刻 0 の接線が最終値の線と交わるまでの時間でもある。最終値の 50% に達するのは約 0.69T で、別の量。
- 実際のプロセスは、複数の1次遅れとむだ時間の直列と考えてよい。純粋なむだ時間と見かけのむだ時間を合わせて、等価むだ時間という。
- ラプラス変換を使うと、微分方程式が s の代数式になって解きやすい。時間のずれは e−Ls の掛け算になる。
- 直列の要素の伝達関数は掛け合わせる。
ボード線図と安定判別 ── ゲイン余裕と位相余裕で安定を見る
| 項目 | 中身 | 読み方 |
|---|---|---|
| ボード線図 | 横軸に角周波数 ω(対数目盛)、縦軸にゲイン〔dB〕と位相〔度〕 | 正弦波を入れたときの振幅比と位相の遅れ |
| dB | 20 log10(ゲイン) | 1→0 dB、10→20 dB、100→40 dB、0.1→−20 dB |
| 1次遅れ 1/(1+Ts) | ω=1/T(コーナー角周波数)で −3 dB・位相遅れ 45° | 高い ω で −20 dB/dec、位相遅れは最大 90° |
| むだ時間 | ゲインは 1(0 dB)のまま | 位相遅れは ωL に比例して急に増える |
| 直列の要素 | dB と角度をそれぞれ足す | 1次遅れ n 個で最大 −20n dB/dec・n×90° |
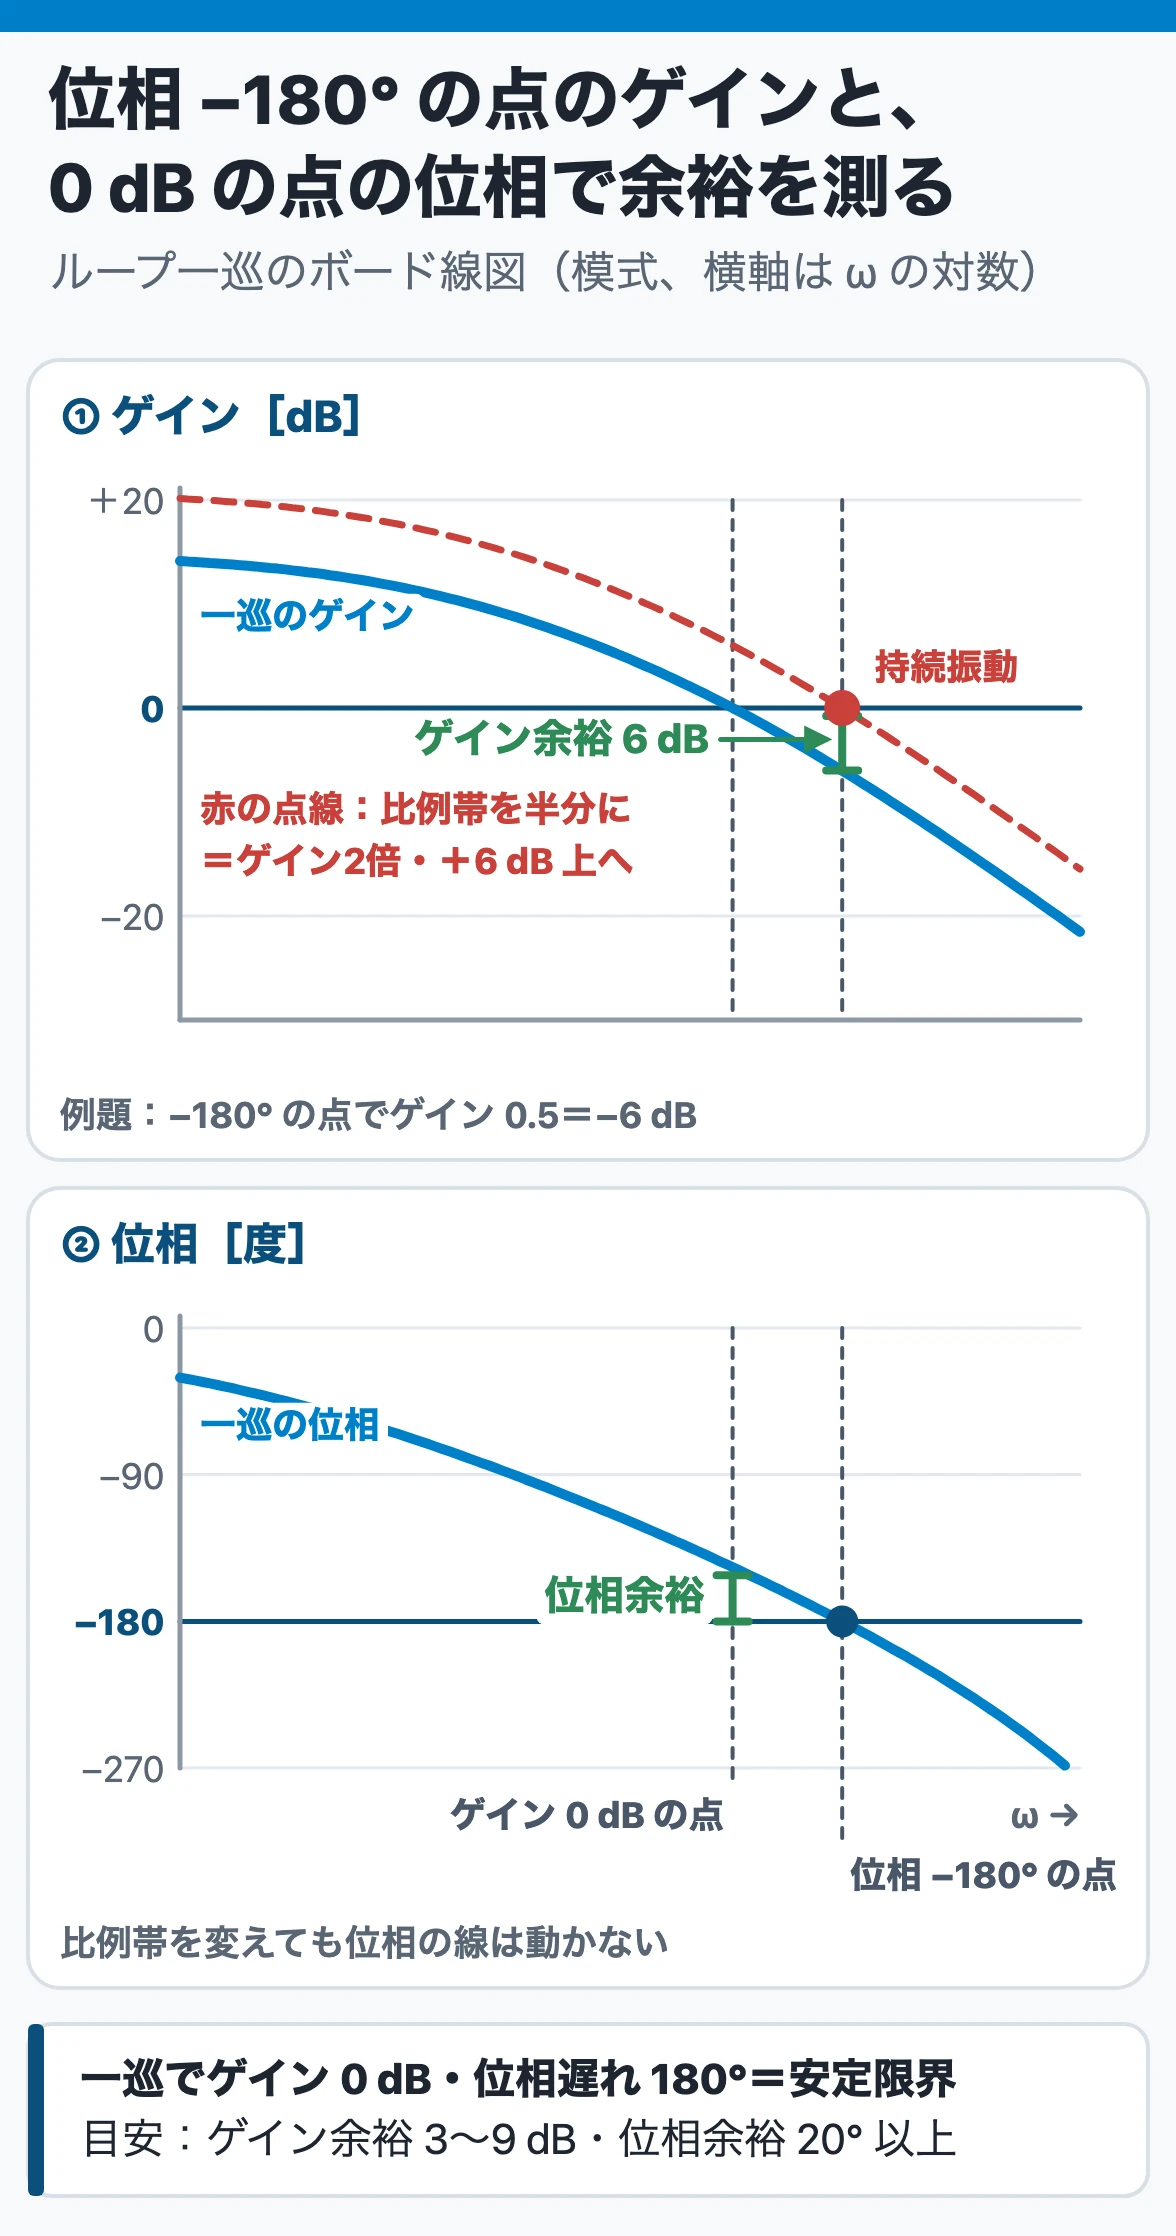
| 安定限界 | ループ一巡のゲイン 0 dB、かつ位相遅れ 180° | 振動が減りも増えもせず続く |
| ゲイン余裕/位相余裕 | 位相遅れ 180° の周波数でのゲインの 0 dB からの差/ゲイン 0 dB の周波数での位相の −180° からの差 | 目安 3〜9 dB/20° 以上 |
なぜ:比較部では測定値の符号がマイナスになります。そのため、ループを一周して位相が 180° 遅れた信号は、元の振動と同じ向きに足されます。そのときゲインがちょうど 1 なら振動は同じ大きさで続きます。だから安定限界からどれだけ離れているかを、ゲインと位相の余裕で測ります。
| 問われる形 | 正誤 | ポイント |
|---|---|---|
| ゲイン 0.1 をデシベルで表すと −20 dB | ○ | 20 log10 0.1 |
| むだ時間は振幅を変えず、位相遅れだけを ωL に比例して増やす | ○ | ゲインは 0 dB |
| 振動が持続する安定限界は、一巡のゲインが 0 dB で位相遅れが 90° のとき | × | 位相遅れ 180° |
| ゲイン余裕・位相余裕は大きいほどよく、できるだけ大きく取る | × | 多いほどよいわけではない。目安 3〜9 dB・20° 以上 |
例題
ある制御系のループ一巡で、位相遅れが 180° になる周波数のゲインが 0.5 でした。ゲイン余裕を求め、比例帯を変えるとどうなるかを見ます。
①dB に直す:20 log10 0.5=−6.0 dB。0 dB との差なので、ゲイン余裕は 6.0 dB(目安 3〜9 dB の中)。
②比例帯を半分にする:比例ゲインが2倍(+6.0 dB)になり、その周波数で一巡のゲインは 0 dB。安定限界で持続振動になる。
③逆に、持続振動のときの比例帯を2倍ぐらいに広げると、ゲイン余裕は約 6 dB になる(限界感度法の考え方)。
④確かめる:ゲイン2倍は+6 dB、10倍は+20 dB。直列ではゲインは掛け算、dB では足し算。
- 1次遅れで ω=1/T のゲインは 1/√2≒0.707(−3 dB)。
- PID 動作のボード線図は、低い ω では積分動作でゲインが上がり、高い ω では微分動作で位相が進む。コーナー角周波数は 1/TI と 1/TD。
- 余裕は、PID の各定数(比例帯・積分時間・微分時間)を調整して保つ。取りすぎるとゲインが低く、応答の遅い制御になる。
- ボード線図は、伝達関数の s に jω を入れて計算するか、正弦波を実際に送り込んで測って描く。
PID定数の調整法 ── ステップ応答法と限界感度法
| 比べる点 | ステップ応答法 | 限界感度法 |
|---|---|---|
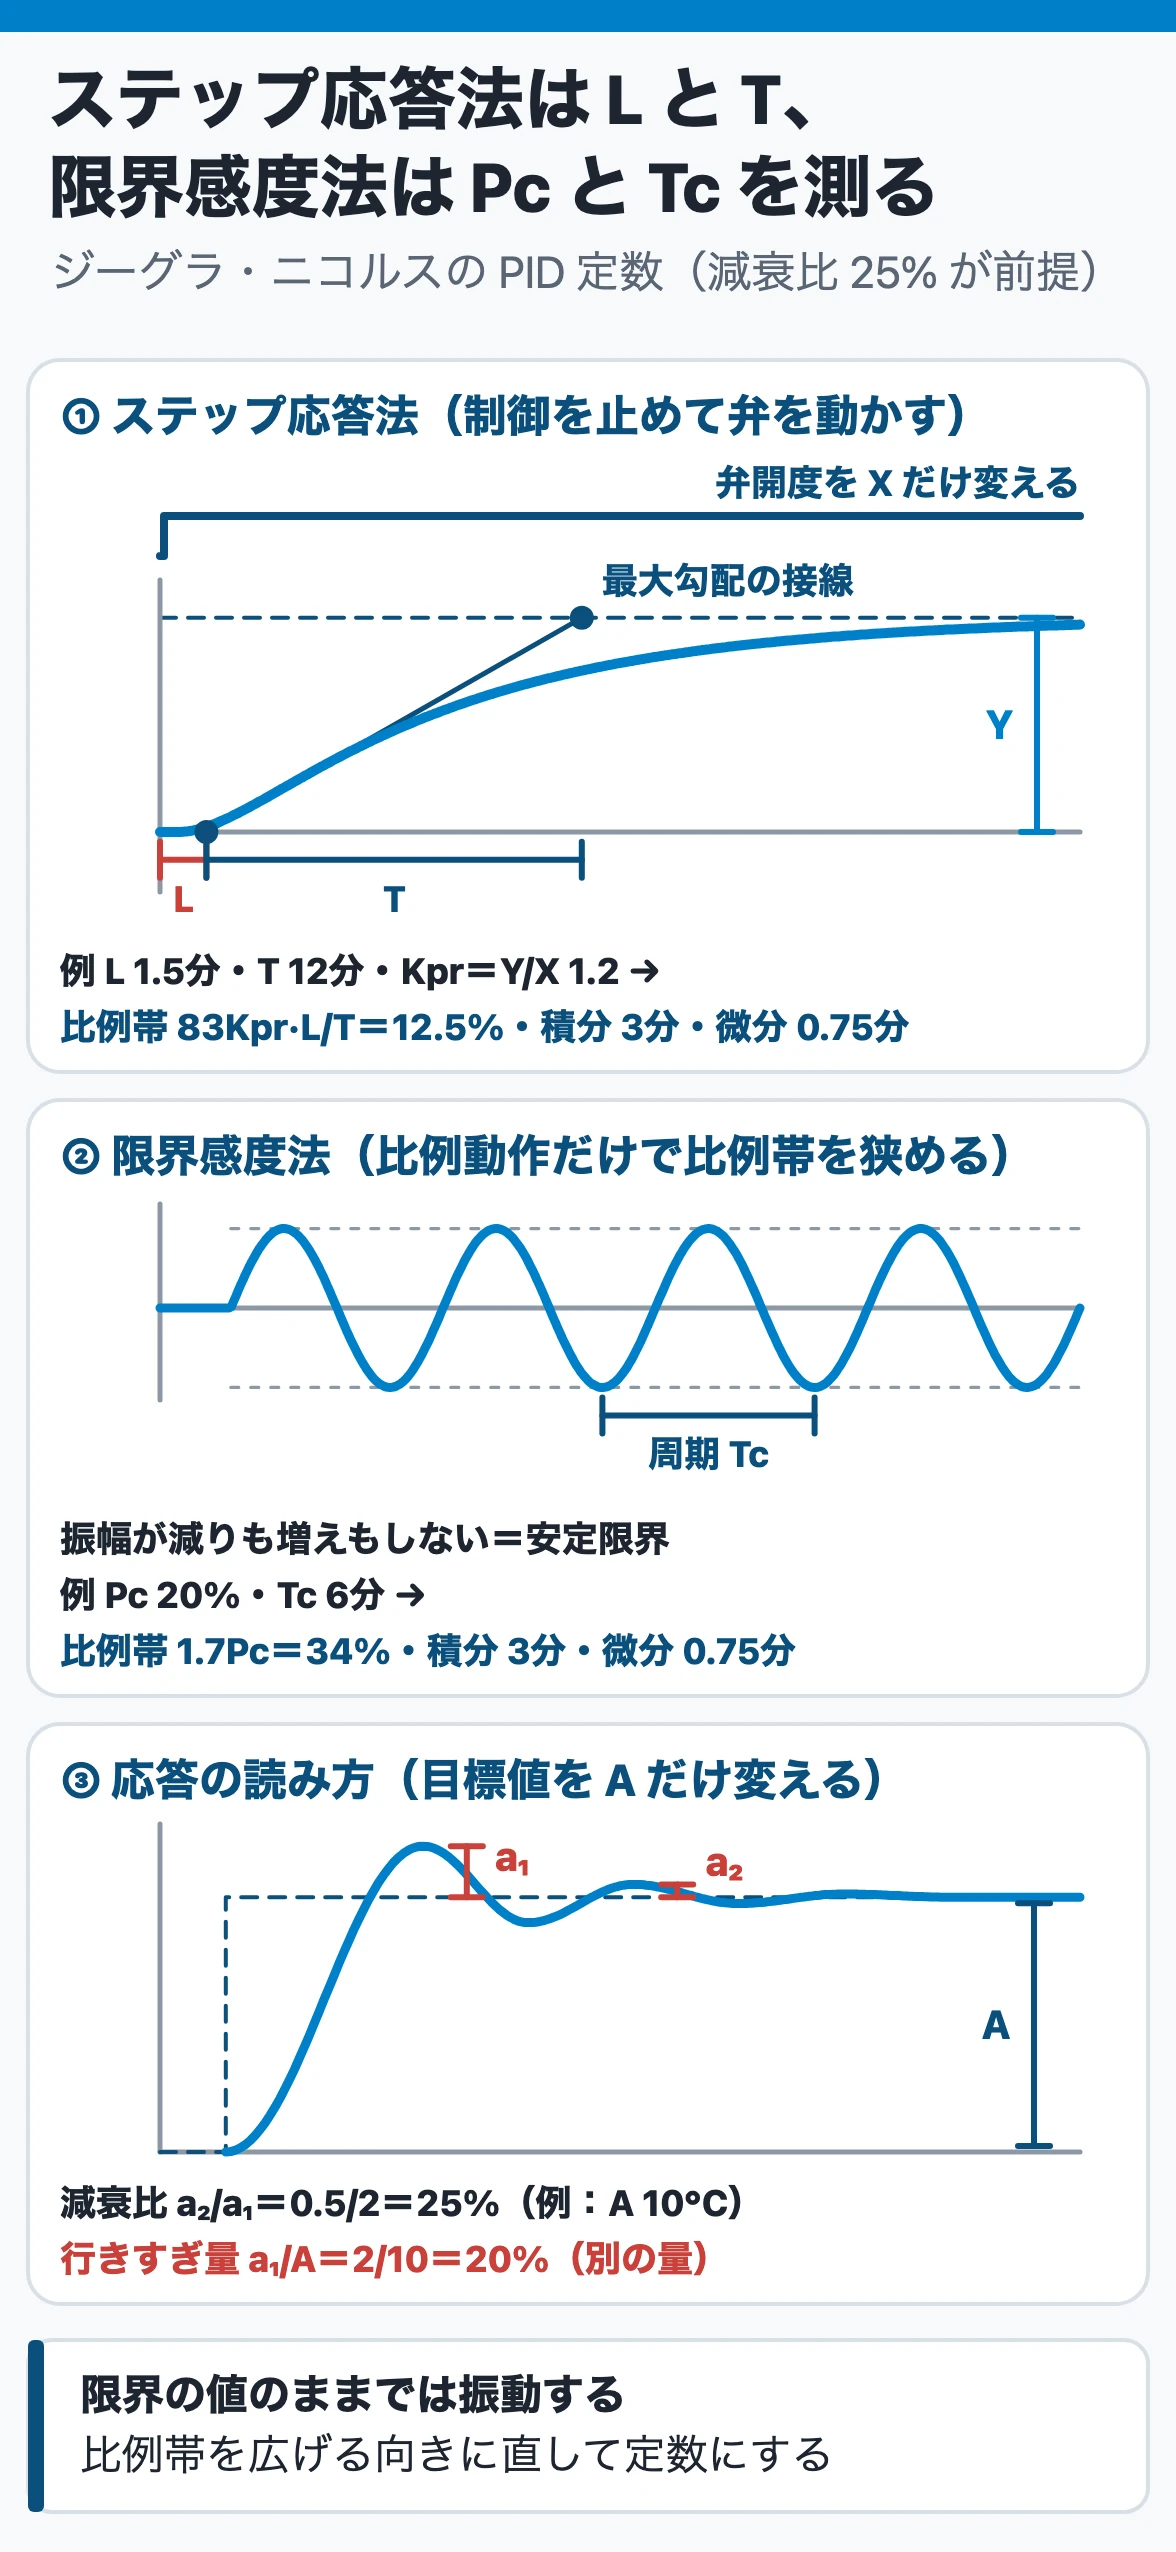
| やり方 | 制御動作を止めた状態で、弁開度をステップ状に変える | 比例動作だけにして比例帯を狭くしていき、持続振動を起こす |
| 測るもの | 等価むだ時間 L・等価時定数 T(最大勾配の接線から)、プロセスゲイン Kpr=Y/X | 振動したときの比例帯 Pc と周期 Tc |
| ジーグラ・ニコルスの PID | PB=83Kpr·L/T、TI=2L、TD=0.5L | PB=1.7Pc、TI=0.5Tc、TD=0.125Tc |
| 精度と使われ方 | かなり大ざっぱだが、主にこちらが使われる | 精度は良いが、運転中に持続振動させることは通常許されない |
| 定数の前提 | 減衰比 25% | 減衰比 25% |
なぜ:PID 定数を決めるには、対象の遅れ方を知る必要があります。ステップ応答法は弁を一度動かした応答から遅れ(L と T)を測り、限界感度法は振動が続く安定限界そのものを測ります。限界の値のままでは振動するので、比例帯を広げる向きに直して定数にします。
| 問われる形 | 正誤 | ポイント |
|---|---|---|
| ステップ応答法は、自動運転のまま弁開度をステップ状に変えて L と T を求める | × | 制御動作を行っていない状態で行う |
| 限界感度法は、比例動作だけで比例帯を広げていき、持続振動を起こさせる | × | 比例帯を狭くしていく(ゲインを上げる) |
| 限界の比例帯 30%・周期 8分なら、ジーグラ・ニコルスの PID 定数は比例帯 51%・積分時間 4分・微分時間 1分 | ○ | 1.7Pc・0.5Tc・0.125Tc |
| 目標値の 10℃ の変化に対し、最初の山が 2℃、次の山が 0.5℃ 行きすぎたとき、減衰比は 20% | × | a₂/a₁=25%。20% は行きすぎ量 a₁/A |
| 精度は限界感度法がよいが、運転中に持続振動を起こせないので、実際はステップ応答法が主に使われる | ○ | 故意の持続振動は通常許されない |
例題
2つの温度の制御ループで、ジーグラ・ニコルスの PID 定数を求めます。ループ A はステップ応答法で Kpr=1.2、L=1.5分、T=12分。ループ B は限界感度法で Pc=20%、Tc=6分でした。
①ループ A:PB=83×1.2×1.5/12=12.45≒12.5%。TI=2×1.5=3分、TD=0.5×1.5=0.75分。
②ループ B:PB=1.7×20=34%。TI=0.5×6=3分、TD=0.125×6=0.75分。
③確かめる:ループ A で L/T を T/L と逆にすると 83×1.2×12/1.5≒800% と大きく外れる。むだ時間の割合 L/T が大きいほど、比例帯は広くなる。
- PI 動作なら(ステップ応答法)PB=110Kpr·L/T、TI=3.3L。
- 応答の評価:行きすぎ量(オーバーシュート)a₁/A、減衰比 a₂/a₁、整定時間(例えば目標値の ±5% に入るまで)。行きすぎ量を条件に整定時間を最小にするのが最適調整の考え方。
- CHR 法は、目標値変更と外乱対応のそれぞれに、20% 行きすぎと行きすぎなしの定数を与える。
- Kpr=Y/X は、測定値の変化 Y(測定スパンに対する %)÷弁開度の変化 X で、無次元。
- 調節計がプロセスの特性を測って PID 定数を設定する機能を、オートチューニングという。
関連:PID パラメータの調整(ステップ応答法と限界感度法)
カスケード制御 ── 1次調節計の出力が2次の目標値になる
| 項目 | 炉の温度と燃料・空気の流量の例 | 押さえどころ |
|---|---|---|
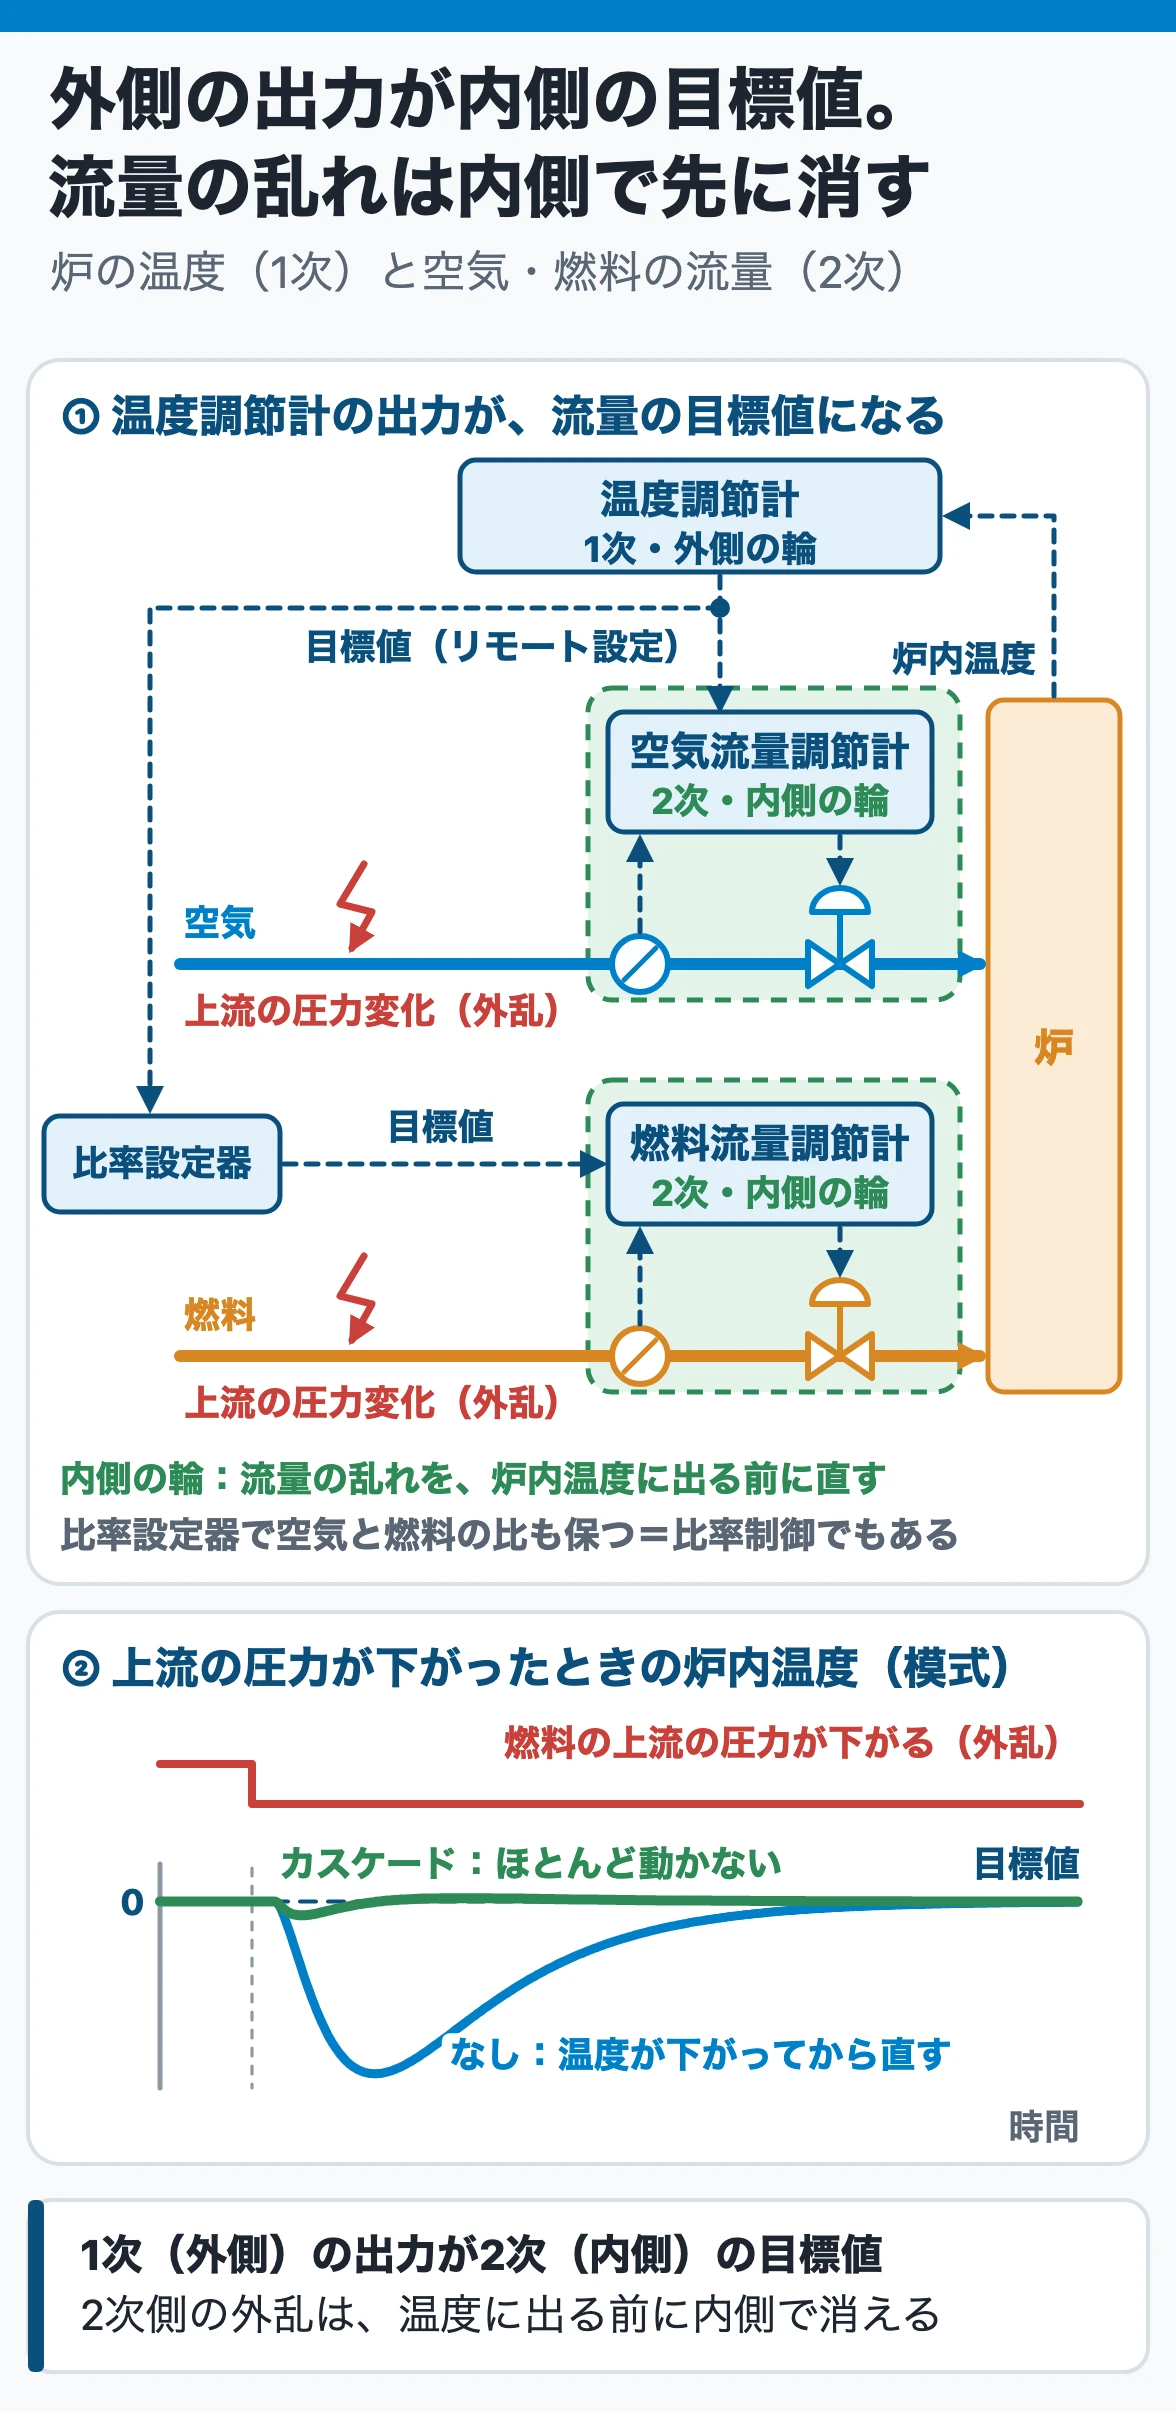
| 1次調節計(外側) | 炉内温度を測る温度調節計 | 出力を2次調節計の目標値に渡す |
| 2次調節計(内側) | 空気や燃料の流量調節計 | 流量を測って調節弁を操作する。目標値はリモート設定(カスケード設定) |
| 早く処理できる外乱 | 空気・燃料ラインの上流の圧力の変化 | 開度が同じでも流量が変わる。温度に出る前に2次が直す |
| カスケードでないと | 炉内温度が変わってから温度調節計が直す | 処理が遅れる |
| 見分け方 | 調節計が2つあるだけでは決めない | 一方の出力が、他方の目標値につながっているか |
なぜ:弁を通る流量は、開度だけでなく前後の差圧でも変わるので、上流の圧力が変わると開度が同じでも流量が動きます。2次調節計が流量を直接測って直すので、その乱れが炉内温度に現れる前に片付きます。外側の温度調節計は、最後の温度を目標値に合わせることに専念できます。
| 問われる形 | 正誤 | ポイント |
|---|---|---|
| カスケード制御は、フィードバック制御系で、一つの調節計の出力で別の制御系の目標値を決める制御 | ○ | 制御系が二重になる |
| カスケード制御では、2次調節計の出力が1次調節計の目標値になる | × | 1次(外側)の出力が2次(内側)の目標値 |
| カスケードの利点は、2次側に入った外乱を、1次側の制御量に現れる前に処理できること | ○ | 流量の乱れを温度に出る前に直す |
| 調節弁の開度が一定なら、上流の圧力が変わっても流量は変わらない | × | 差圧が変わるので流量も変わる |
| 温度調節計の出力が空気流量調節計の目標値になり、比率設定器を介して燃料流量調節計の目標値にもなる系は、カスケード制御だが比率制御ではない | × | 空気と燃料の比も保たれるので、比率制御でもある |
- 目標値が時々刻々変わる追値制御は、カスケード制御・比率制御・プログラム制御に分けられる。2次調節計は、1次調節計が決める目標値を追う。
- 2次調節計の目標値は、外部の信号を受けるリモート設定(カスケード設定ともいう)で使う。キーやつまみで決めるローカル設定ではない。
- 内側の輪が外側より速く応答できる組み合わせで使う(流量は一般に応答が速い)。
比率制御とフィードフォワード制御 ── 比を保つ・外乱を先に打つ
| 方式 | 何で操作量・目標値を決めるか(例) | 注意 |
|---|---|---|
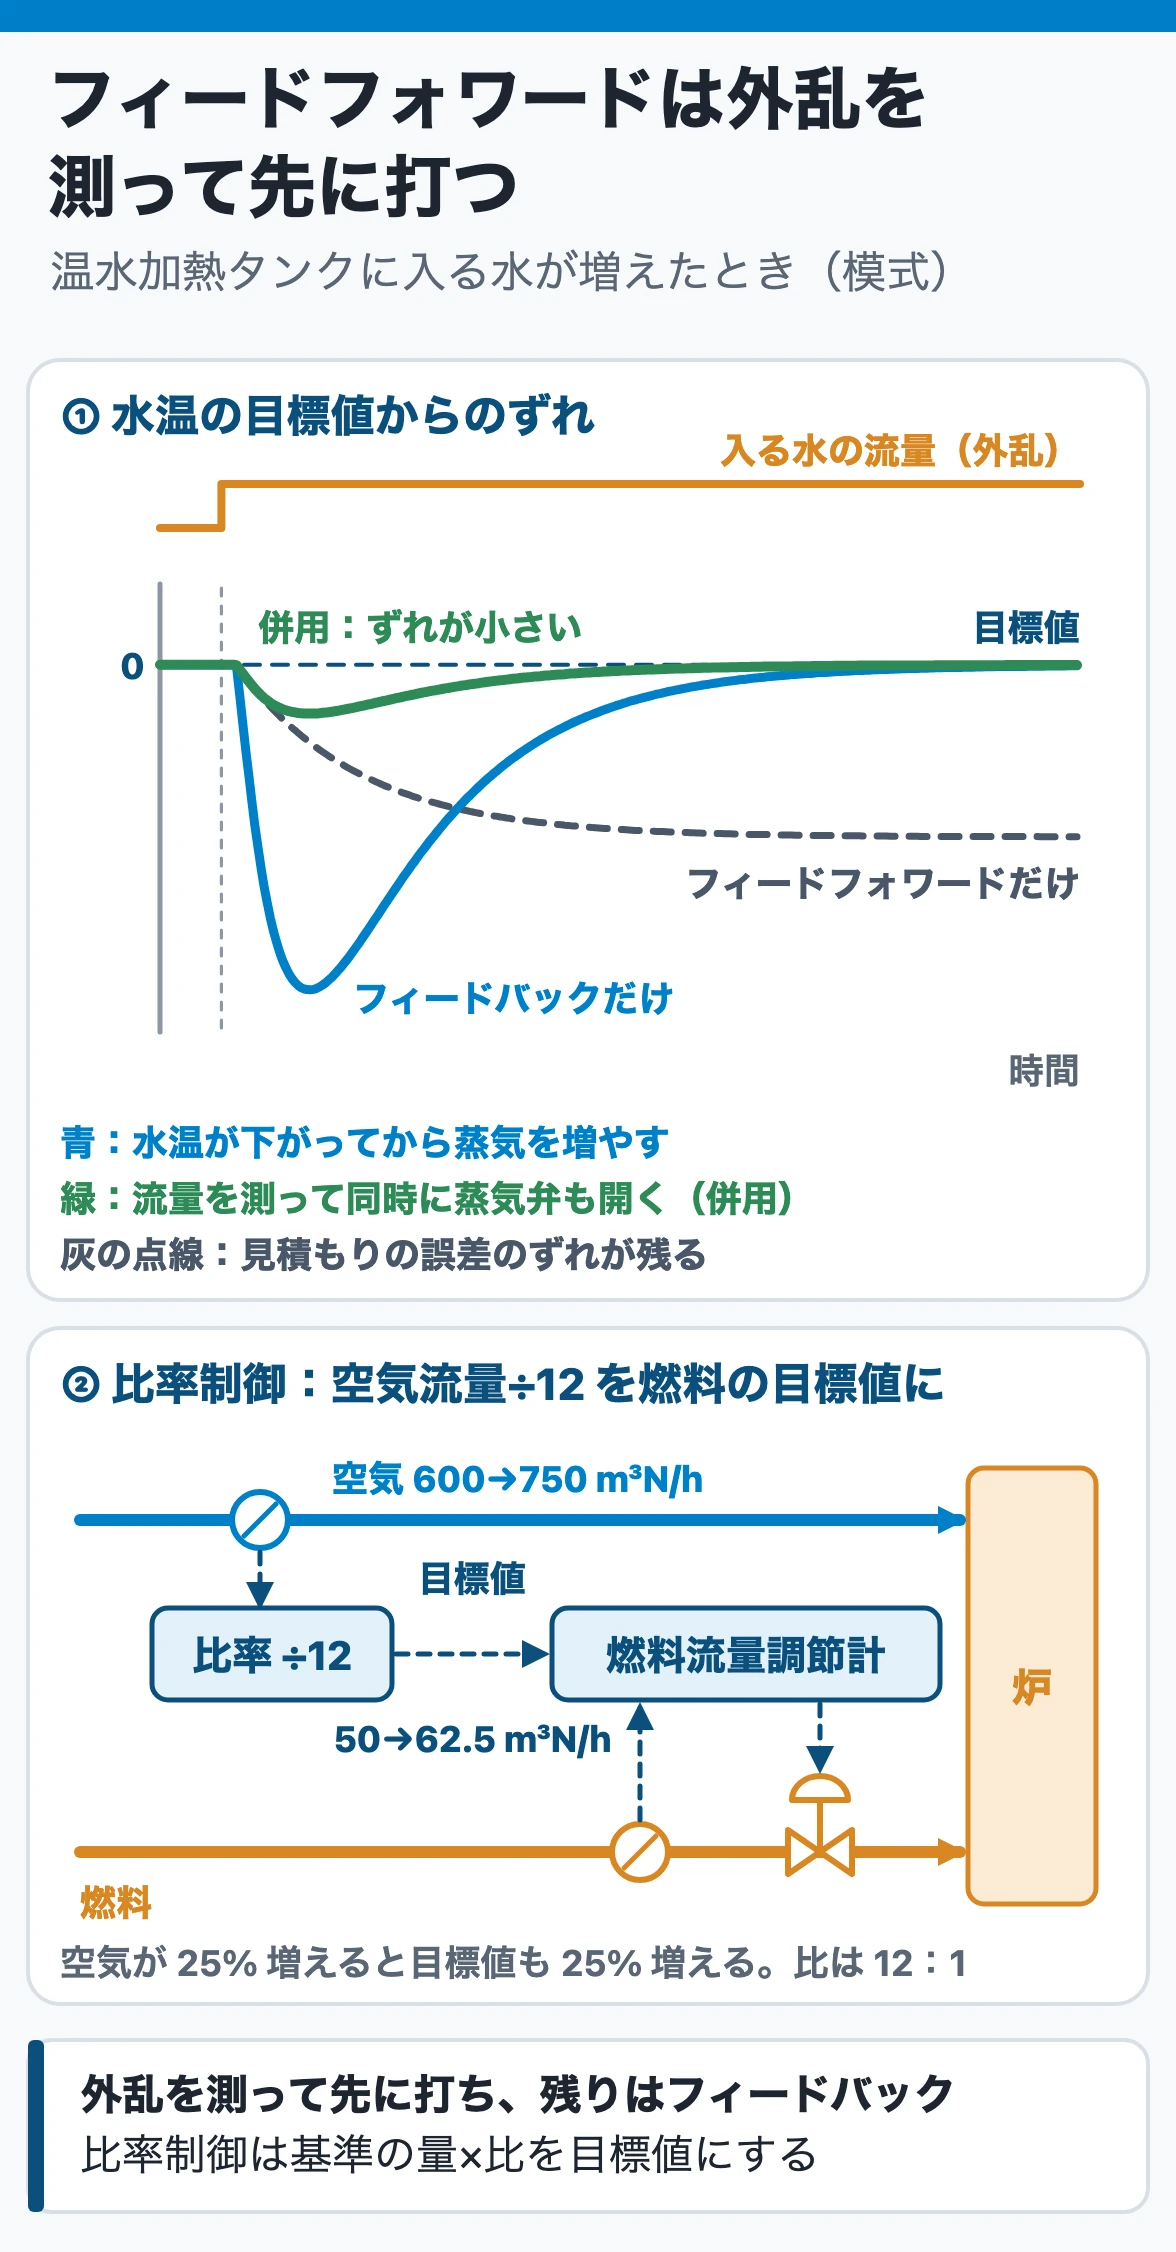
| フィードフォワード制御 | 測った外乱など(タンクへ入る水の流量を測り、水温が下がる前に蒸気弁を開く) | 単独では一定に保てる保証がない。フィードバックと併用 |
| 比率制御(追値制御) | 基準の量×比率を他の量の目標値に(空燃比制御、複数の流体の配合) | カスケード制御と同時に成り立つこともある |
| プログラム制御(追値制御) | あらかじめ決めた時間パターン(金属の熱処理、セラミックスの焼成炉) | 直線的に増減するランプと、一定に保つソーク |
なぜ:フィードバックは結果のずれを見るので、外乱の影響が出てからしか動けません。フィードフォワードは原因の外乱を測って先に打ちます。ただし測っていない外乱や見積もりの誤差は直せないので、残りのずれはフィードバックで消します。比率制御は、基準の量が動くと目標値ごと比例して動かすので、量が変わっても比が保たれます。
| 問われる形 | 正誤 | ポイント |
|---|---|---|
| フィードフォワードは外乱を測って操作量を決めるので、フィードバックより外乱を速く処理できる | ○ | 結果を待たない |
| フィードフォワード制御だけで、制御量を目標値に一定に保てる | × | 保証はない。フィードバックと併用 |
| 比率制御は、二つ以上の量の間に比例関係を保たせる制御で、空燃比制御などに使う | ○ | 基準の量に比を掛けて目標値に |
| プログラム制御は目標値が一定の制御で、熱処理炉などに使う | × | 決められた変化をする目標値を追う追値制御 |
| プログラムパターンで、一定時間同じ値に保つ部分をランプという | × | それはソーク。ランプは直線的に増減する部分 |
例題
空気流量を燃料流量の 12倍に保つ比率制御で、空気流量が 600 m³N/h から 750 m³N/h に増えました。燃料流量調節計の目標値を求めます。
①比率設定器は、空気流量÷12 を燃料の目標値にする。
②変化前:600/12=50 m³N/h。変化後:750/12=62.5 m³N/h。
③確かめる:空気が 25% 増え、燃料の目標値も 25% 増える。比は 12:1 のまま、量だけが動く。
- フィードフォワード制御の定義は「目標値・外乱などの情報に基づいて、操作量を決定する制御」。
- 微分動作も「先回り」するが、偏差の変化の速さを使う調節計の動作。測った外乱を使うフィードフォワードとは別もの。
- プログラム調節計は、予定のタイムスケジュールで目標値を動かす。複数のパターンを記憶させ、呼び出して使える。
調節計と操作端(調節弁・回転数制御) ── 絞るより回転数を下げるほうが省エネ
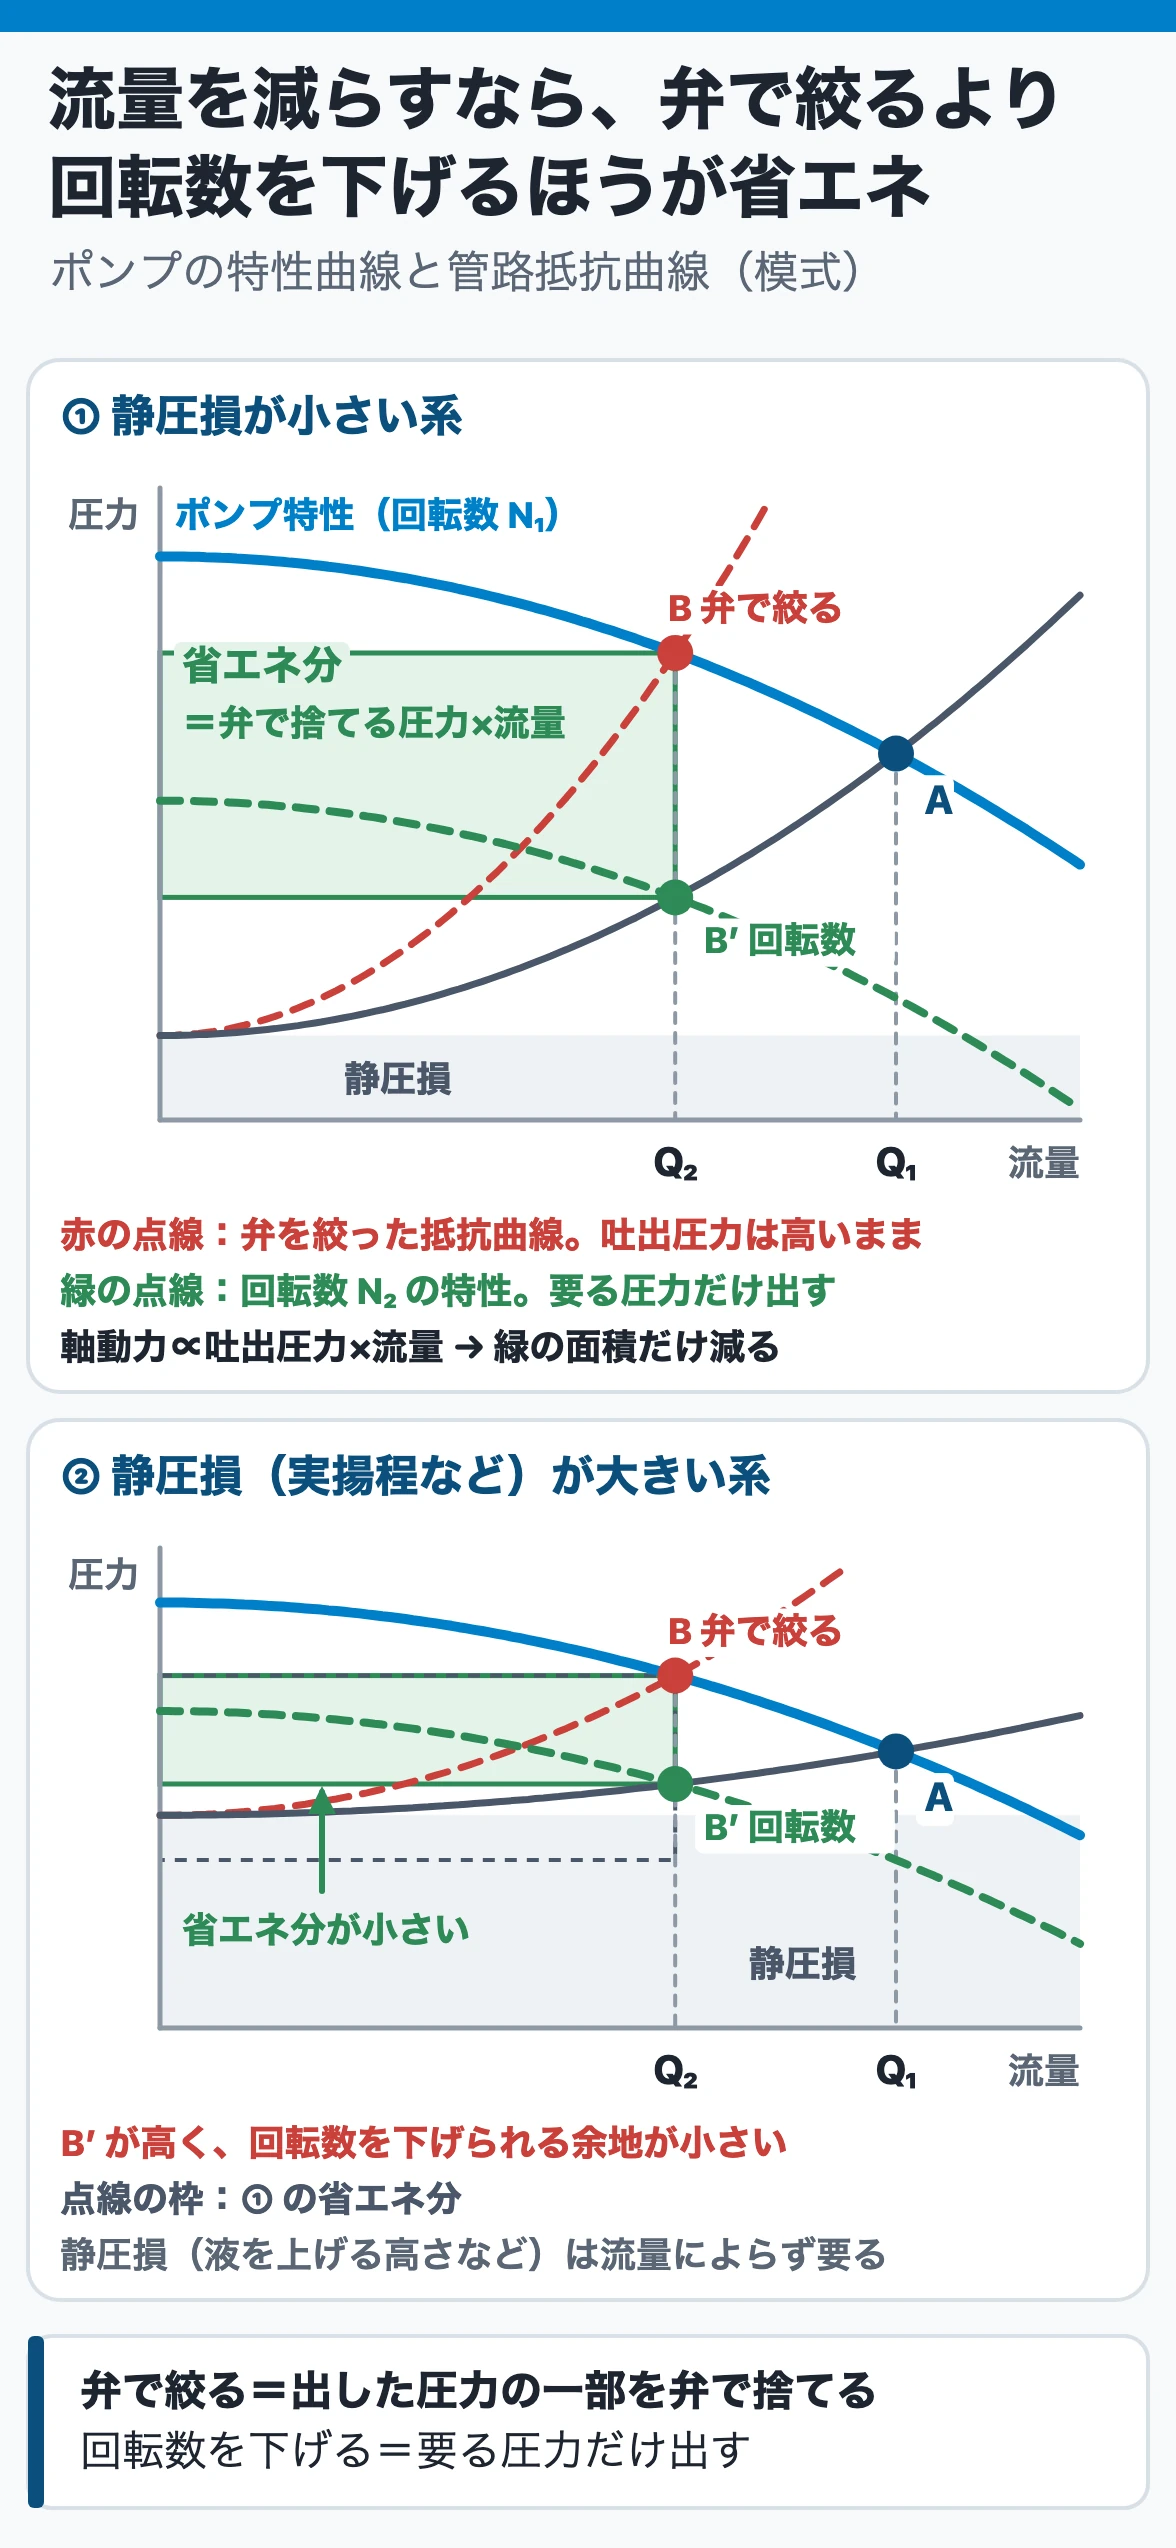
| 比べる点 | 調節弁で絞る | ポンプの回転数を下げる |
|---|---|---|
| 流量の減らし方 | 弁の流体抵抗を増やす | ポンプの特性曲線そのものを下げる |
| 弁での圧力損失 | 必ず生じ、エネルギーの損失になる | 弁がなくても流量を変えられ、その損失は生じない |
| 軸動力(吐出圧力×流量÷効率に比例) | 吐出圧力は高いまま | 吐出圧力が下がった分だけ減る |
| 静圧損が大きい系 | ― | 回転数を下げられず、メリットがない |
| 使われ方 | 設備コスト・手軽さで多く使われる | 省エネでは有利。誘導電動機をインバータで |
なぜ:弁で絞るのは、ポンプが出した圧力の一部を弁で捨てて流量を減らすことです。回転数を下げれば、ポンプは初めから必要な圧力しか出しません。軸動力は圧力×流量に比例するので、捨てていた圧力の分だけ減ります。ただし静圧損(液を上げる高さ・タンク間の圧力差)は流量によらず要るので、それが大きい系では下げる余地が小さくなります。
| 問われる形 | 正誤 | ポイント |
|---|---|---|
| 調節計の出力は、電子式で 4〜20 mA DC、空気式で 20〜100 kPa が一般的 | ○ | 4〜20 mA DC がもっとも一般的 |
| 電空変換器は、弁のステムに付けて信号と弁開度を一致させる機器 | × | それは電空ポジショナ。変換器は 4〜20 mA DC を 20〜100 kPa に変えるだけ |
| 流量を減らすとき、弁で絞ると弁の圧力損失がエネルギーの損失になるが、回転数を下げればその損失は出ない | ○ | 斜線部が省エネ分 |
| 静圧損が大きい系ほど、回転数制御の省エネ効果は大きい | × | 回転数を下げられず、メリットがない |
| リニア特性は、開度を一定量変えるごとに Cv 値が同じ割合で変わる特性 | × | それはイコールパーセント。リニアは Cv 値が開度に比例 |
調節計の出力
- 調節計は目標値と測定値から偏差をつくり、PID 演算をする。結果は 4〜20 mA DC(電子式)か 20〜100 kPa(空気式)で出す。
- 自動/手動の切換えがある。起動時は手動で操作し、安定してから自動へ。緊急時は手動に切り換える。
- 4〜20 mA DC の連続出力は調節弁・電動弁・サイリスタへ。リレー出力・電圧パルス出力は時間比例で、リレー・電磁弁・SSR へ。
- 時間比例:サイクルタイムの中のオン時間の割合を、PID の演算値に比例させる。サイクルタイム 10秒で演算値 45% なら、オンは 4.5秒。
- 電動弁駆動出力は位置比例:弁の開度やモータの回転角を調節計に戻し、演算値と一致したら止める。
操作端(調節弁・回転数制御・電力の操作)
- 空気作動式ダイアフラム調節弁は、空気圧(通常 20〜100 kPa)に比例してステムが動く。複座弁は小さな力で動き、単座弁は締め切り時の漏れがほとんどない。
- 電子式調節計と空気作動式の弁の間には、電空変換器か電空ポジショナを入れる。
- 弁の流量は Q=Kv√ΔP。開度一定で差圧が 100 kPa から 64 kPa に下がると、流量は 0.8倍になる。√(64/100)=0.8 なので、20 m³/h なら 16 m³/h。
- 流量特性:リニアは Cv 値が開度に比例する。イコールパーセント(等比率形)は片対数のグラフで直線になり、一般のプロセスでよく使われる。
- 容積形ポンプは定流量なので弁を直列に置けず、バイパスの管に調節弁を置く。
- 電力の操作:リレー(接点が消耗する)、SSR(接点がなく長寿命)、サイリスタ(電流を比例的に変える)。
出典:エネルギー管理士試験講座 熱分野Ⅳ(省エネルギーセンター)1編4章 4.1・4.3・4.4・4.6〜4.8
 PLANT NEWS ON NOTE
化学プラントニュース
化学・石油プラントの重要ニュースを、毎週の週報と事故速報でお届けします。現場で押さえたい動きを、わかりやすく整理します。
noteで最新ニュースを読む ↗