 化学プラント大全
※本記事の参考文献には、Amazonアソシエイトのリンク(アフィリエイト広告)を含みます。
同じ PID 調節計なのに、流量のループと温度のループでは、パラメータも見方もまるで違います。その理由は調節計の側ではなく、相手のプロセスの「動き方」が違うことにあります。
プロセスの動き方は、動き出すまでの時間(むだ時間)、変化の 63% まで進む時間(時定数)、放っておいて落ち着くかどうか(自己平衡性)の3つでほぼ説明できます。流量はどれも小さく、温度はどれも大きいプロセスです。
この記事では、この3つを図と数値例で説明し、むだ時間と時定数の比で制御のしやすさを見積もる方法と、現場のトレンドで3つを読む方法をまとめます。
この記事の結論
- プロセスの動き方は むだ時間 L(動き出すまで)・時定数 T(63% まで)・自己平衡性(放っておいて落ち着くか) の3つで見る
- 流量・圧力は遅れもむだ時間も小さい「速いプロセス」。温度は熱をためる場所が2つ以上あり、遅れが中〜大の「遅いプロセス」
- むだ時間 ÷ 時定数(L/T)が制御のしやすさの目安。0.2 以下なら制御しやすく、1 を超えると通常の PID では困難
- 時定数が大きいこと自体は悪くない。制御を難しくするのはむだ時間で、センサの位置や分析計のサンプリング配管で長くなる
- ポンプで一定量を抜くタンクの液面のような 非自己平衡のプロセスは、手動のまま放っておくとあふれるか空になる
- 調節計のパラメータ、データを取る間隔、触ってから待つ時間は、プロセスの速さに合わせて変える
1. 同じ PID なのに、温度と流量で設定が違う
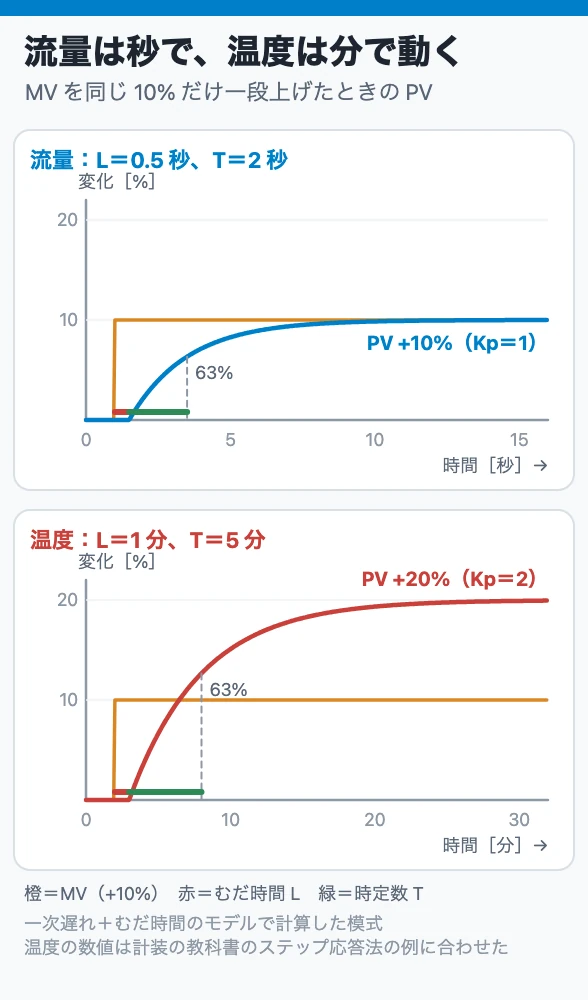
調節弁の開度(MV)を手動で 10% だけ一段上げると、流量は数秒で落ち着きますが、温度は1分ほど何も起きず、そこから何分もかけて上がります。図の温度は、計装の教科書のステップ応答法の例(むだ時間 1 分、時定数 5 分)に合わせた模式です。
化学装置便覧は、代表的な4つの制御対象の性質を次のようにまとめています。
| 制御対象 | 熱や物をためる場所 | 遅れ | むだ時間 | よく使う動作 |
| 流量 | 無視できる | 小 | 小 | P、PI |
| 液面 | 1つ(小〜中) | 小〜中 | 小 | オンオフ、P、PI |
| 圧力 | 1つ(小〜中) | 極小 | 小 | オンオフ、P、PI |
| 温度 | 2つ以上(中〜大) | 中〜大 | 小〜大 | オンオフ、P、PI、PD、PID |
同じ便覧は、デジタル制御でデータを取る間隔の目安として、流量 1 秒、液面・圧力 5 秒、温度・成分 20 秒という ISA のガイドラインも挙げています。間隔はプロセスの時定数より十分短くする必要があるので、この差がそのままプロセスの速さの差です。
2. 時定数|最終値の 63% まで進む時間
出口に弁のついたタンクに、流入を一段増やすと、液面は最初は速く、だんだんゆっくり上がって、新しい高さに近づきます。このような動きを一次遅れといいます。
一次遅れの速さを表す数が時定数 T です。入力を一段変えてから、出力が最終的な変化量の 63% に達するまでの時間です。時定数が 5 分なら、5 分で変化の 63% が済み、その数倍待つとほぼ落ち着きます。
タンクが2つ直列につながると、出口の変化は最初なだらかに始まる S 字の形になります。これが二次遅れです。温度のループは、蒸気から伝熱面へ、伝熱面から流体へ、流体から保護管へ、保護管から温度計の素子へと、熱をためる場所がいくつも並んでいます。だから温度の応答は二次遅れ以上の、なだらかで遅い形になります(保護管による遅れは温度計の記事で扱っています)。
プロセス設計の教科書は、遅れは大きいほど制御しやすく、むだ時間は大きいほど制御が困難だと書いています。時定数が大きいと変化がなだらかなので、調節計が追いつけます。困るのは次のむだ時間のほうです。
3. むだ時間|何も起きない時間
ベルトコンベヤで原料を送るとき、ホッパの出口で量を変えても、その先の重量センサが変化を感じるのは、ベルトがそこまで運んでからです。この「入力を変えてから、出力が動き出すまでの何も起きない時間」をむだ時間 L といいます。
配管でも同じことが起きます。薬剤を入れた点から検出器までの距離を流速で割った時間が、むだ時間になります。20 m 先の検出器に流速 1 m/s で流れてくるなら、20 秒は何も起きません。
むだ時間のあいだ、調節計には変化が見えません。偏差が残っているので、調節計は出力を動かし続けます。変化が見えたときには動かしすぎていて、行き過ぎと揺れにつながります。計装の教科書は、むだ時間にはプロセスの分だけでなく、センサや操作端の分が加わり、分析計ではサンプリング装置の分が加わると注意しています。分析計のサンプリング系の遅れは工業用分析計の基礎で説明しています。
4. 自己平衡性|放っておいて落ち着くか
出口に弁のついたタンクは、液面が上がると水頭が増えて流出も増えるので、流入と流出がどこかで釣り合います。調節計がなくても新しい平衡に落ち着くこの性質を自己平衡性といいます。炉のように加熱と放熱が釣り合って温度が落ち着くのも同じです。自己平衡性のあるプロセスは制御しやすく、プロセス設計の教科書は、比例動作だけで十分なことが多いとしています。
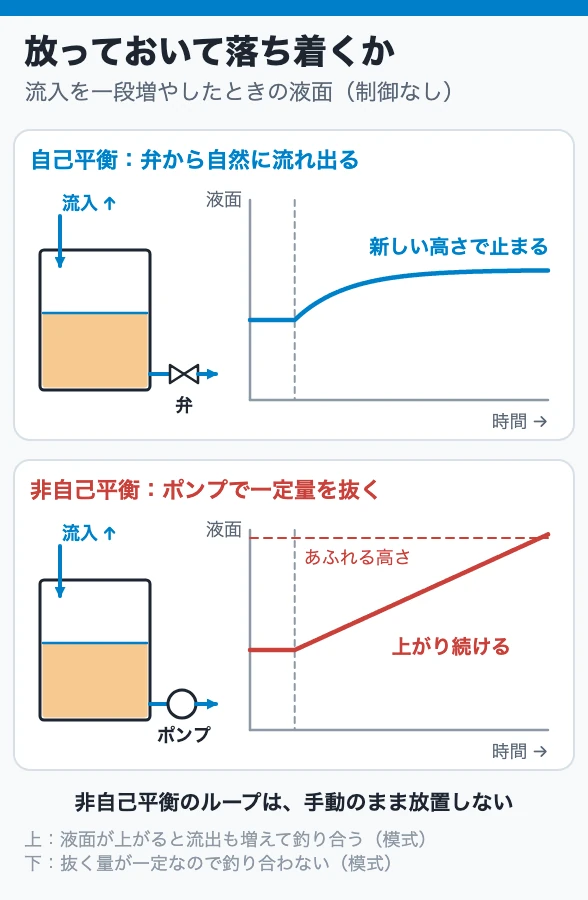
一方、出口をポンプで一定量だけ抜くタンクでは、液面が上がっても流出は増えません。流入がわずかでも多ければ、液面は上がり続けます。これが非自己平衡(積分性)のプロセスです。液面の制御が代表例で、一部の圧力制御もこの形になります。
非自己平衡のループを手動にしたまま目を離すと、流入と流出のわずかな差で、タンクはあふれるか空になります。 手動で運転するときは、液面のトレンドを見続けるか、短い時間で自動に戻してください。
最終値がないので、ステップ応答法では1分間あたりの変化の速さとむだ時間を読みます。
5. 温度はなぜゆっくりで、流量はなぜ速いか
| 流量・液体の圧力 | 温度 | |
| 熱や物をためる場所 | ほとんどない | 2つ以上、しかも大きい |
| 時定数 | 小さい(弁を動かせば管内の流れはすぐ変わる) | 大きい |
| むだ時間 | 小さい | 検出点までの流れ、保護管の分が加わる |
| 調節計 | PI。信号が細かく揺れるので微分は使わない | PID。微分で先回りする |
| データを取る間隔の目安 | 1 秒 | 20 秒 |
プロセス設計の教科書は、液体の流量や圧力を、時定数もむだ時間もほぼゼロの「即応型」の典型としています。一方、計装の教科書は、熱容量の大きい炉の温度や pH の制御では、制御周期が1時間なら安定まで4〜5時間かかることがあると書いています。温度のループに微分を入れて先回りさせるのは、この遅さを補うためです(PID 制御の記事)。遅いプロセスには、外乱を測って先に動かすフィードフォワードも効きます(比率制御・フィードフォワード・オーバライド)。
プロセスの特性は一定ではなく、粘度の変化、触媒の劣化、熱交換器のスケール、銘柄の切り替えで応答は変わります。以前はうまく合っていたパラメータが合わなくなったら、プロセスの特性が変わった可能性を考えます。
6. L/T で制御のしやすさを見積もる
むだ時間と時定数は、比にすると制御のしやすさの目安になります。
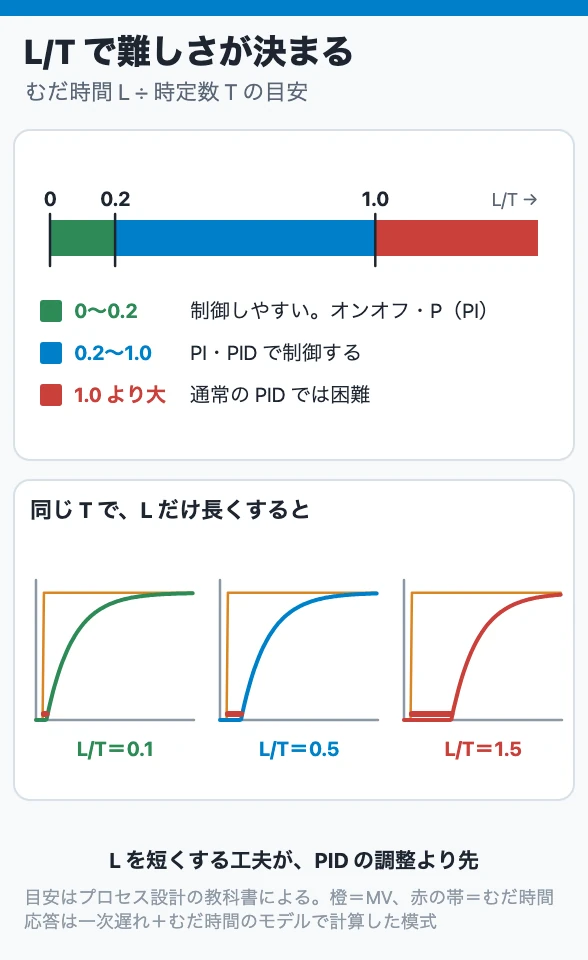
L/T = むだ時間 L ÷ 時定数 T
たとえば L が 1 分、T が 5 分なら、L/T = 1 ÷ 5 = 0.2 です。プロセス設計の教科書は、経験的な目安を次のように示しています。
| L/T | 制御のしやすさ | 使う動作の目安 |
| 0〜0.2 | 制御しやすい | オンオフ、P(オフセットを嫌うなら PI) |
| 0.2〜1.0 | 普通 | PI、PID |
| 1.0 より大 | 難しい | 通常の PID では困難 |
計装の教科書も、L/T が 0.2 以下ならほとんどの場合安定した制御ができ、1 以上だと PID では困難だとしています。
L/T を下げる手段は調節計の外にあります。温度計を出口に近づける、分析計のサンプリング配管を短くする、といった工夫でむだ時間が縮めば、同じ PID でも落ち着きます。どうしても落ち着かないループは、パラメータを触る前に、むだ時間を短くできないかを考えます。パラメータの決め方はPID パラメータの調整の記事で扱っています。
7. 現場で見る場所
- トレンドで L と T を読む:MV が変わった時刻から PV が動き出すまでが L、そこから変化の 63% までが T。手動で一段動かすときは、変えてよい状況かを先に確認する
- 検出点の位置:温度計や分析計の取り出し口が、操作する場所からどれだけ離れているか。遠いほどむだ時間が長い
- 分析計のサンプリング配管:長さと流量。サンプルが遅ければ、分析値は常に過去の値
- 液面ループのモード:非自己平衡の液面ループが手動になっていないか。手動なら誰が見ているか
- 特性の変化:季節、触媒の劣化、熱交換器の汚れ、銘柄の切り替えのあとで、ループの揺れ方が変わっていないか
8. 先輩に聞かれたら答えられる3問
- 時定数とは何ですか。
- むだ時間 1 分、時定数 5 分のループの L/T はいくつで、制御しやすいほうですか。
- ポンプで一定量を抜くタンクの液面ループを、手動にしたまま放っておくとどうなりますか。
答えは順に、入力を一段変えてから出力が最終的な変化量の 63% に達するまでの時間/0.2 で、制御しやすいほう(PI・PID で十分に制御できる)/流入と流出のわずかな差で液面が上がり(下がり)続け、あふれるか空になる、です。
まとめ
プロセスの動き方は、むだ時間(動き出すまで)、時定数(63% まで)、自己平衡性(放っておいて落ち着くか)の3つで見ます。流量や液体の圧力は、ためる場所がほとんどなく速いプロセスで、温度は熱をためる場所がいくつも並ぶ遅いプロセスです。だから流量は PI で速く、温度は PID でゆっくり、データを取る間隔も変えます。
制御のしやすさは L/T で見積もれます。0.2 以下なら制御しやすく、1 を超えると通常の PID では難しいので、検出点の位置やサンプリング配管を見直してむだ時間を短くするのが先です。非自己平衡の液面ループは、手動のまま目を離さないでください。
関連記事
- 計装・制御の完全ガイド:計装の記事全体の地図と、今日の疑問からの入口
この章(プロセス制御)の記事 カテゴリの一覧
- PV・SV・MV と自動/手動:フェースプレートの読み方、A/M を切り替えると何が起きるか
- フィードバック制御のしくみ:「温度が上がりすぎたら弁を閉める」をどう自動にするか、正動作と逆動作
- PID 制御とは:P・I・D の役割を1つずつ、比例帯とゲインは逆向き、なぜ I が要るか
- PID パラメータの調整:ステップ応答法と限界感度法、現場で触るときの順番と戻し方
- カスケード制御:なぜ調節計を2つ重ねるのか、炉の温度と燃料流量で見る、どちらを手動にするか
- 比率制御・フィードフォワード・オーバライド:外乱を先に読む、2つの目的を両立させる
- 積分飽和とハンチング:制御が落ち着かないとき、調節計・弁・プロセスのどこを疑うか
- 装置別の制御の例:蒸留塔・反応器・加熱炉・ボイラ・圧縮機のサージ防止、どこに何の調節計があるか
あわせて読みたい
参考文献
- 川村貞夫・石川洋次郎『メーカーの技術者が書いた やさしく計装がわかる 工業計測と制御の基礎』工業技術社, 6.1「プロセスの特性」、6.3.2【解説】非自己平衡性プロセスの最適PID定数を求める、6.5.1「制御がむずかしい要因」 Amazonで見る
- 化学工学協会編『化学装置便覧 改訂二版 7/8』丸善, 21・2・3「プロセスの特性と制御動作」表21・4、21・2・4 表21・5 Amazonで見る
- 化学工学協会編『プロセス設計シリーズ7 プロセスの制御と計算機制御』丸善, 1・2・1「動特性」
 PLANT NEWS ON NOTE
化学プラントニュース
化学・石油プラントの重要ニュースを、毎週の週報と事故速報でお届けします。現場で押さえたい動きを、わかりやすく整理します。
noteで最新ニュースを読む ↗